

La inspección es ahora la limitación más estricta en muchas líneas de gran volumen. Una planta que produce varias toneladas por hora no puede contar con personal suficiente para examinar cada pieza, y el criterio humano puede variar a lo largo de un turno. Los compradores han endurecido las especificaciones relativas a la presencia de materiales extraños, la uniformidad del color y la precisión dimensional, mientras que los mercados de materiales secundarios pagan un sobreprecio por la pureza. La clasificación óptica ha pasado de ser una mejora de calidad a convertirse en una operación estándar de la planta.
Un máquina de clasificación óptica Funciona extendiendo el producto en una sola capa, haciéndolo pasar por una zona de inspección donde una iluminación controlada y cámaras o sensores espectrales capturan una imagen de cada artículo, comparando cada imagen con los criterios de aceptación y rechazo en tiempo real, y activando un expulsor neumático o mecánico en el momento en que un artículo rechazado llega al punto de separación. El ciclo completo, desde la luz reflejada hasta el pulso de aire, suele completarse en decenas de milisegundos.
Lo que distingue a una clasificadora que rinde de otra que simplemente funciona es el equilibrio entre tres subsistemas.

Qué hace realmente una máquina de clasificación óptica
Una máquina de clasificación óptica es un sistema automatizado de inspección y separación que evalúa cada artículo de una cadena de producción en movimiento según criterios programados y descarta los que no cumplen los requisitos, sin tocar los que sí los cumplen.
Las cribas, los imanes y las mesas de densidad clasifican en función de una propiedad a granel y solo pueden dividir un flujo en fracciones gruesas. En cambio, una máquina de clasificación óptica evalúa cada objeto de forma individual: tono incorrecto, forma incorrecta, contaminado, astillado o polímero incorrecto. La inspección es no destructiva, por lo que funciona a pleno rendimiento de la línea de producción mientras examina toda la producción, en lugar de una muestra.
Los cuatro subsistemas y por qué no pueden separarse
Todas las plataformas, desde un clasificador de canaletas compacto hasta una máquina de cinta ancha, constan de los mismos cuatro bloques.
| Subsistema | Función | Síntoma típico de avería |
| Feed | Extiende el material formando una monocapa a velocidad constante | El solapamiento oculta los defectos; el espaciado irregular altera la sincronización |
| Óptico | Resalta el flujo y muestra imágenes de cada elemento | Bajo contraste, desenfoque por movimiento, ventanas sucias |
| Procesamiento | Clasifica en función de umbrales o de un modelo entrenado | Umbrales inestables entre lotes |
| Separación | Desvía los productos rechazados fuera del flujo principal | Pulso tardío o débil, arrastre, omisiones |
Los bloques son interdependientes, lo que penaliza las actualizaciones parciales. Una cámara de alta resolución situada detrás de una fuente de luz mal elegida produce una imagen nítida de un defecto que no puede distinguir del fondo, y una clasificación correcta emitida con tres milisegundos de retraso llega al expulsor cuando el objetivo ya ha pasado.
Cómo funciona la clasificación óptica, paso a paso
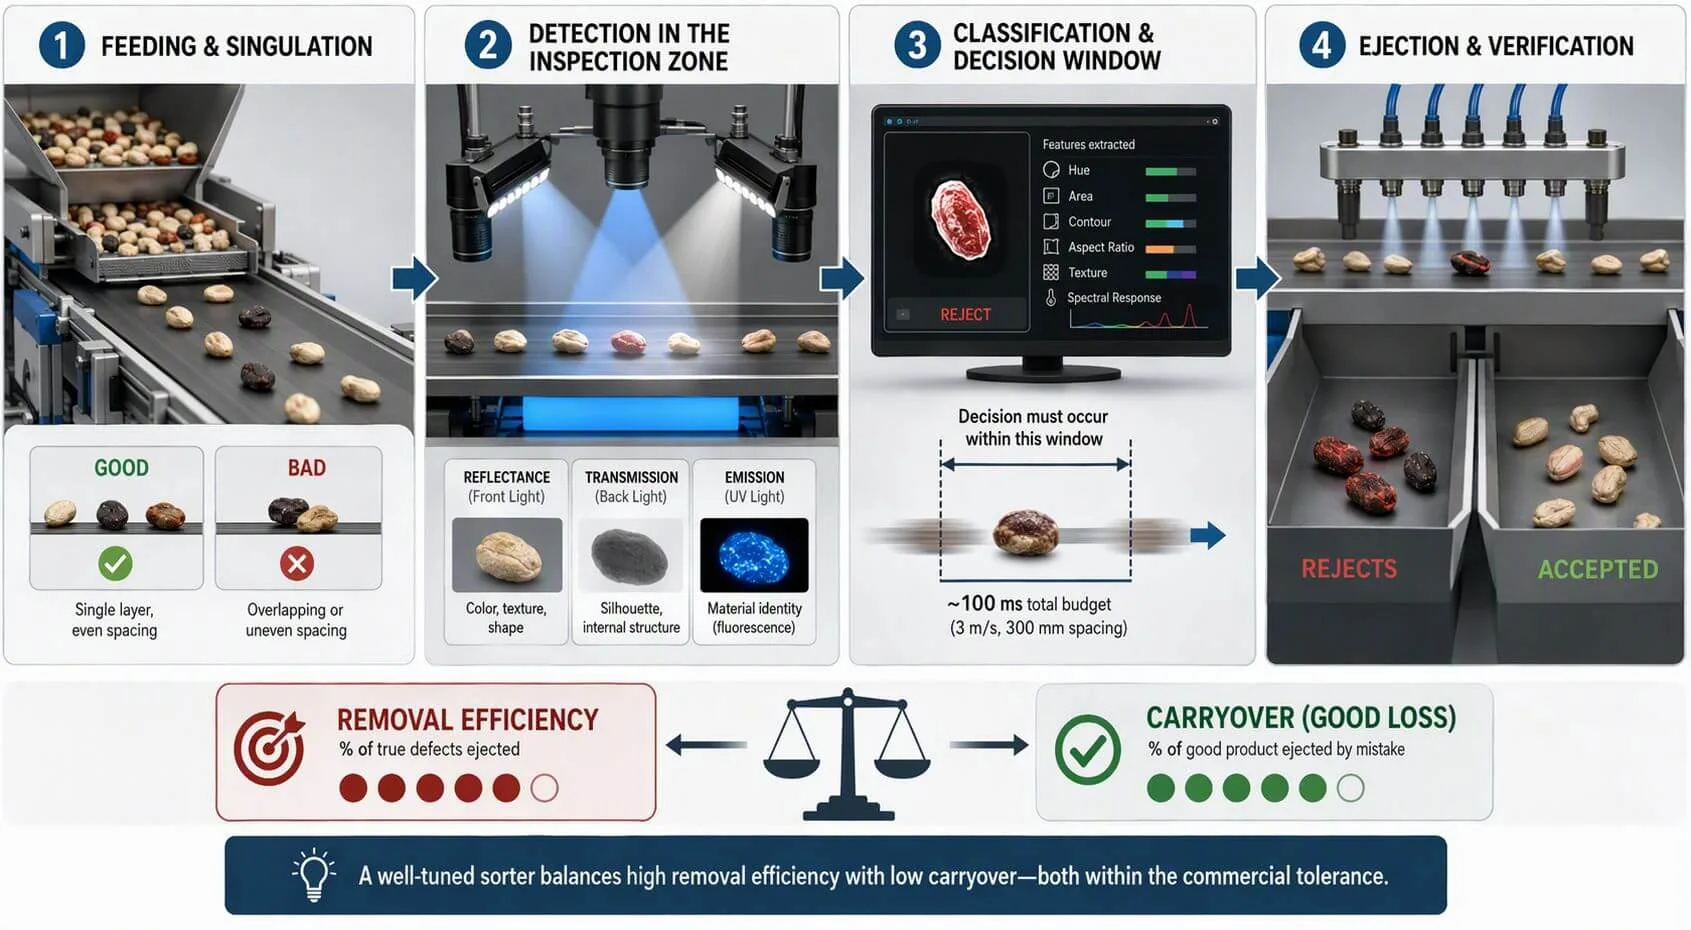
La clasificación óptica se lleva a cabo mediante un ciclo continuo de cuatro etapas: separación de los productos, iluminación y captura de imágenes, clasificación y desviación de los productos rechazados; cada etapa se sincroniza con la velocidad de transporte, de modo que la decisión y la acción física se apliquen al mismo objeto.
La arquitectura está documentada en el material de referencia disponible en clasificación óptica, y la secuencia que aparece a continuación la analiza detenidamente para identificar en qué puntos se pierde realmente la precisión.
Fase 1: Alimentación y separación de piezas
El producto pasa por una tolva y se distribuye mediante un alimentador vibratorio, una cinta niveladora o una cinta transportadora aceleradora hasta que los artículos circulan en una sola capa con una separación uniforme. Dos piezas superpuestas forman una sola silueta, por lo que un defecto en la cara oculta resulta invisible. El espaciado irregular resulta igualmente perjudicial, ya que el expulsor es una matriz de boquillas fijas y una pieza que llega con retraso recibe un impulso dirigido al lugar donde debería haber estado.
Fase 2: Detección en la zona de inspección
Las fuentes de luz iluminan cada objeto y las cámaras captan la luz reflejada, transmitida o emitida. La reflectancia transmite el color, la textura y la forma. La transmisión, producida por la retroiluminación, transmite la silueta y la estructura interna. La emisión, normalmente fluorescencia bajo excitación ultravioleta, transmite la identidad del material en el caso de contaminantes específicos.
Etapa 3: Clasificación y ventana de decisión
El procesador extrae el tono, el área, el contorno, la relación de aspecto, la textura y la respuesta espectral de cada objeto y, a continuación, compara ese vector con los umbrales establecidos por el operador o con un modelo entrenado. La gama de características que puede evaluar una clasificadora es amplia, como se puede ver en la visión general de funciones de inspección visual queda claro, aunque solo un subconjunto es relevante para un producto concreto. La restricción determinante es temporal, más que computacional. La decisión debe tomarse antes de que el objeto salga de la ventana de eyección, lo que, a 3 metros por segundo y con una separación de 300 milímetros, supone aproximadamente 100 milisegundos de margen total.
Fase 4: Expulsión y verificación
Los productos rechazados se desvían hacia una rampa separada, mientras que los productos aceptados continúan su trayectoria. Dos cifras describen el resultado y se contraponen entre sí. La eficiencia de eliminación es la proporción de defectos reales expulsados. El «carryover», o pérdida de producto bueno, es la proporción de producto aceptable eliminado por error. Endurecer los umbrales mejora el primer indicador y empeora el segundo, por lo que una clasificadora está bien ajustada solo cuando ambos se sitúan dentro de la tolerancia comercial de ese producto.
El sistema de cámaras: lo que la máquina puede ver
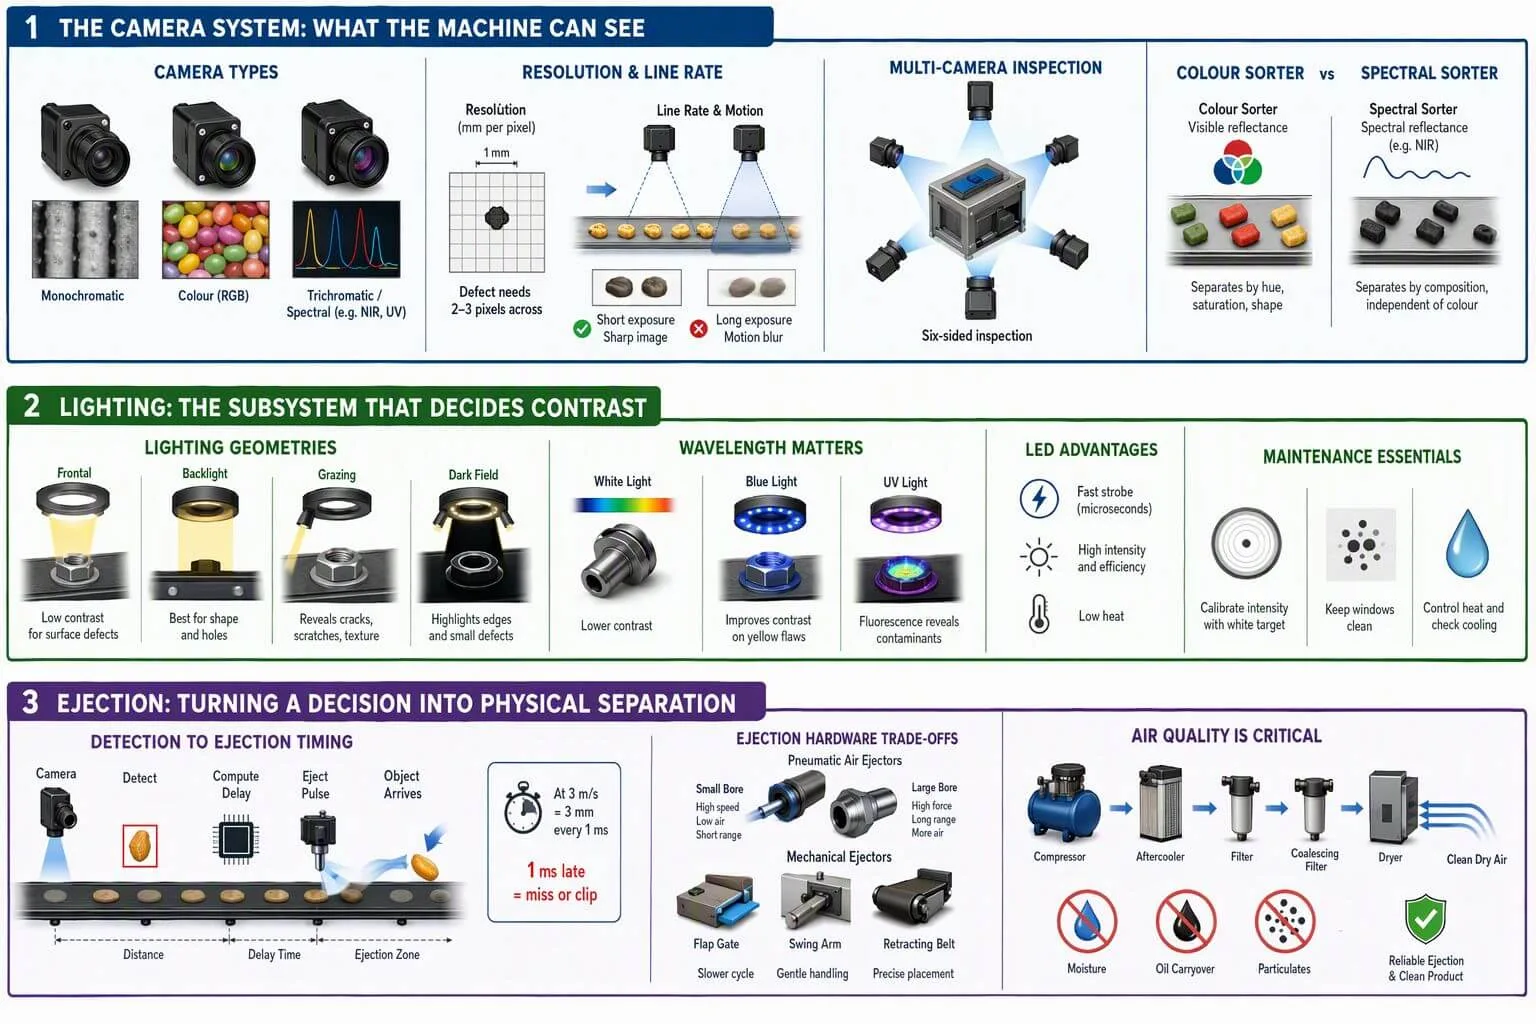
La cámara determina lo que la máquina es capaz de detectar, y sus dos parámetros fundamentales son la resolución espacial —que establece el defecto visible más pequeño— y la velocidad de exploración —que determina la velocidad de la línea antes de que el desenfoque por movimiento destruya dicha resolución—.
Cámaras monocromáticas, en color y tricromáticas
Una cámara monocromática solo registra el brillo. Es barata y rápida, y resulta eficaz cuando los defectos presentan grandes diferencias de luminancia, como las piedras oscuras en el arroz blanco o las virutas brillantes sobre plástico oscuro. Una cámara en color divide la luz en canales de rojo, verde y azul y clasifica según el matiz, lo cual es importante para detectar granos quemados y material triturado de colores mezclados. Los diseños tricromáticos amplían este principio a bandas seleccionadas para una aplicación específica, incluyendo en ocasiones el infrarrojo cercano o el ultravioleta, de modo que el conjunto de canales maximiza la separación en lugar de reproducir la visión humana.
Resolución, velocidad de línea y el defecto más pequeño detectable
La resolución se expresa mejor en milímetros por píxel que en megapíxeles, ya que el campo de visión es tan importante como el tamaño del sensor. Para que un defecto se pueda segmentar de forma coherente, debe tener una anchura de entre dos y tres píxeles.
| Ancho del sensor | Campo de visión | Tamaño del píxel | El defecto más pequeño fiable |
| 2048 píxeles | 400 mm | 0,20 mm | De 0,4 a 0,6 mm |
| 4096 píxeles | 600 mm | 0,15 mm | De 0,3 a 0,45 mm |
| 8192 píxeles | 800 mm | 0,10 mm | De 0,2 a 0,3 mm |
Una línea más rápida requiere un tiempo de exposición más corto para evitar que la imagen salga borrosa, y un tiempo de exposición más corto requiere más luz, por lo que la iluminación y la elección de la cámara se convierten en un único problema. Montar varias cámaras en la misma línea, como en inspección visual de las seis caras, es la respuesta habitual para piezas pequeñas cuyas características críticas se encuentran en caras diferentes.
En qué se diferencia una clasificadora por color de una clasificadora espectral
Una clasificadora por color capta la reflectancia visible y clasifica los objetos según el tono, la saturación y la forma. Funciona bien cuando el defecto presenta un aspecto diferente, pero falla cuando no es así, como ocurre con el plástico negro entre otro plástico negro. La detección espectral subsana esa deficiencia al analizar la composición. Los instrumentos de infrarrojo cercano miden la absorción en las bandas de vibración molecular, por lo que los polímeros devuelven firmas distintivas independientemente del color, un principio descrito en las referencias sobre espectroscopia del infrarrojo cercano.
| Sensor | Señal medida | Limitación |
| Cámara RGB | Reflectancia visible | No se ve la composición |
| NIR, de 900 a 1700 nm | Absorción molecular | Necesita calibración; ofrece un rendimiento deficiente en superficies oscuras |
| Láser | Reflectancia en una longitud de onda | Punto espectral único |
| Transmisión de rayos X | Atenuación por densidad | Coste, gestión de la radiación |
| Hiperespectral | Cientos de bandas estrechas | Volumen de datos, rendimiento más lento |
Iluminación: el subsistema que determina el contraste
La iluminación determina si un defecto genera una señal aprovechable o no, y suele ser el factor que más influye en el rendimiento y el más económico, ya que un cambio en la geometría o en la longitud de onda puede ofrecer mejores resultados que una mejora de la cámara.
La imagen mide la luz, por lo que la geometría que dirige la luz hacia la pieza determina lo que el sensor puede distinguir. Las configuraciones utilizadas en visión artificial pasar directamente a la clasificación.
| Geometría | Entrega ligera | Lo que revela |
| Campo claro | Directo, cerca del eje de la cámara | Color de la superficie, estampado, aspecto general |
| Campo oscuro | Ángulo de incisión superficial | Arañazos, grietas, rebabas, restos de suciedad en relieve |
| Retroiluminación | Panel difusor situado detrás de la pieza | Silueta, agujeros, elementos que faltan |
| Cúpula difusa | Suave, omnidireccional | Piezas brillantes o curvas propensas a los reflejos |
| Coaxial | A través del eje de la lente | Superficies planas reflectantes, como el metal pulido |
Muchos defectos son geométricos, más que cromáticos. Una fisura muy fina en un elemento de fijación mecanizado puede ser invisible bajo iluminación frontal, pero aparecer como una línea brillante bajo luz rasante, ya que la fisura dispersa la luz hacia la lente, mientras que la superficie circundante la refleja en otra dirección.
El contraste también depende de la longitud de onda. La luz azul sobre un defecto amarillo atenúa el fondo y oscurece el defecto, mientras que un filtro de paso de banda que rechaza la luz ambiental puede convertir una relación de contraste marginal en una sólida. La excitación ultravioleta añade una tercera opción, ya que algunos adhesivos, aceites y contaminantes biológicos emiten fluorescencia bajo la luz UV, mientras que el sustrato no lo hace.
Las matrices de LED han sustituido a las fuentes halógenas porque se activan en microsegundos, lo que permite que un pulso estroboscópico se sincronice con el obturador de la cámara y congele el movimiento. Sin embargo, persisten dos problemas. El calor degrada el rendimiento tras miles de horas de funcionamiento, por lo que la intensidad debe compararse periódicamente con un objetivo blanco; además, el polvo o la condensación en la ventana atenúan la luz, lo que provoca una pérdida gradual de precisión que los operadores solo perciben cuando varían las tasas de rechazo.
Expulsión: cómo convertir una decisión en una separación física
El sistema de eyección convierte una clasificación en un resultado físico, y su rendimiento viene determinado por el tiempo de respuesta de la válvula, la duración del pulso y la precisión del retardo calculado entre la detección y la llegada a la boquilla.
La precisión en la detección no sirve de nada sin precisión en la sincronización. Cuando la cámara detecta un defecto, el objeto sigue avanzando hacia el conjunto de expulsores, por lo que el controlador debe calcular el retraso de tránsito a partir de la velocidad y la distancia medidas y, a continuación, abrir la válvula adecuada durante el intervalo correcto.
| Parámetro | Rango típico | Las consecuencias de equivocarse |
| Tiempo de respuesta de la válvula | De 0,5 a 1 ms | Un pulso tardío no da en el blanco |
| Duración del pulso | De 5 a 20 ms | Si es demasiado corta, la desviación es incompleta; si es demasiado larga, se produce un arrastre adicional. |
| Distancia entre la detección y la expulsión | De 200 a 400 mm | Establece el presupuesto de tiempo y la sensibilidad a la velocidad |
| Presión atmosférica | De 3 a 7 bar | La baja presión provoca una desviación insuficiente; el exceso molesta a los vecinos |
A 3 metros por segundo, un objeto se desplaza 3 milímetros cada milisegundo, por lo que una válvula que se abra con un milisegundo de retraso golpeará el borde posterior del objetivo o rozará al que tiene al lado. El diámetro interior y el ángulo de la boquilla determinan entonces qué parte del pulso impacta donde debe. Los orificios pequeños ahorran aire, pero pierden fuerza con la distancia, mientras que los grandes desvían el aire de forma fiable, pero alteran el producto cercano.
La calidad del aire es la variable más descuidada en la máquina. La humedad, los residuos de aceite y las partículas obstruyen los orificios, provocan que las válvulas no funcionen correctamente y contaminan el producto, por lo que un secador, un filtro coalescente y los controles del punto de rocío son imprescindibles en una línea que funciona en tres turnos.
La expulsión neumática es la más utilizada porque es rápida y no implica contacto, pero los artículos pesados requieren volúmenes de aire que encarecen el consumo, y los artículos frágiles pueden resultar dañados por el impulso. Las compuertas de aleta, los brazos oscilantes y las cintas retráctiles se utilizan cuando los objetos son grandes, de gran valor o deben colocarse en lugar de desviarse, a costa del tiempo de ciclo.

Tipos de máquinas de clasificación óptica
Las clasificadoras se clasifican según dos ejes independientes: la plataforma de transporte que presenta el material a los sistemas ópticos y el conjunto de sensores que realiza la inspección; la combinación adecuada viene determinada por la geometría del producto, más que por el presupuesto.
| Plataforma | Presentación del producto | Ideal para |
| Cinturón | Monocapa sobre una cinta plana o inclinada | Artículos irregulares o frágiles que requieren una orientación estable |
| Tolva | Caída libre a través de un canal vertical | Material granular de flujo libre a alta capacidad |
| Plato giratorio de cristal | Extendido sobre un disco transparente giratorio | Piezas pequeñas inspeccionadas por arriba y por abajo |
| Placa de índice | Situados en grupos con una separación fija | Piezas de precisión que requieren una posición repetible |
| Correa de acero | Soporte metálico con alta resistencia al desgaste | Materiales abrasivos, calientes o pesados |
Las máquinas con un solo sensor son más fáciles de calibrar y toman decisiones más rápidamente. Las máquinas con múltiples sensores combinan datos de color con datos del infrarrojo cercano y del láser, lo que mejora la capacidad de discriminación, pero añade complejidad, ya que los canales deben registrarse espacialmente y sus umbrales interactúan entre sí.
Dónde se utilizan las máquinas de clasificación óptica
La clasificación óptica se aplica siempre que un flujo contenga artículos que deban separarse en función de su aspecto o composición, desde productos agrícolas a granel hasta componentes electrónicos a escala micrométrica.
En el sector agroalimentario, las clasificadoras eliminan los granos descoloridos, las piedras y los residuos plásticos, y clasifican los productos por color y tamaño. En el sector del reciclaje, separan los polímeros por tipo de resina y el vidrio por color. En la industria minera, preconcentran el mineral antes de su trituración, lo que permite ahorrar energía en las fases posteriores del proceso.
La fabricación de precisión es el segmento que más rápido crece y plantea requisitos a los que los clasificadores a granel rara vez se enfrentan. Se comprueba que los elementos de fijación no presenten daños en la rosca ni defectos de recubrimiento, que las juntas de goma no tengan rebabas ni desviaciones dimensionales, y que los componentes electrónicos cumplan los requisitos en múltiples caras a altas velocidades de recuento, razón por la cual clasificación en la industria electrónica se basa en plataformas giratorias y placas de índice con sistemas ópticos de visión múltiple.

PREGUNTAS FRECUENTES
¿Puede una máquina de clasificación óptica separar materiales que parecen idénticos? Sí, siempre que el sensor detecte una propiedad distinta del color. Los canales de infrarrojo cercano distinguen los polímeros por la absorción molecular; los sensores láser detectan contaminantes transparentes que tienen el mismo color que el producto; y la transmisión de rayos X los separa en función de la densidad. El límite radica en el contraste, más que en el principio: si dos materiales emiten señales indistinguibles en todas las bandas, ningún software podrá separarlos de forma fiable.
¿Puede una misma máquina aplicar varios criterios de clasificación a la vez? La mayoría de las clasificadoras evalúan múltiples características en una sola pasada y combinan reglas de color, forma, textura y espectrales en una única decisión. Sin embargo, el rendimiento no se puede combinar libremente. Cada criterio añadido reduce el margen de aceptación, lo que suele aumentar el arrastre, y la fusión de sensores añade una sobrecarga de calibración.
¿En qué medida afectan la temperatura, la humedad y las vibraciones a la estabilidad? Más de lo que admiten la mayoría de las especificaciones. La potencia de los LED disminuye a medida que aumenta la temperatura de unión, por lo que un periodo de calentamiento sin corrección altera el color aparente. La condensación en las ventanas refrigeradas dispersa la luz en el punto donde el producto frío entra en contacto con el aire húmedo. Las vibraciones y las fluctuaciones de velocidad desenfocan las imágenes y alteran la sincronización de la expulsión. La refrigeración de la carcasa, la purga de aire y el disparo sincronizado con el codificador resuelven estos tres problemas.