

Le contrôle qualité constitue désormais le principal goulot d’étranglement sur de nombreuses lignes de production à haut débit. Une usine traitant plusieurs tonnes par heure ne peut pas affecter suffisamment de personnel pour examiner chaque pièce, et le jugement humain est sujet à des variations au cours d’un poste de travail. Les acheteurs ont renforcé leurs spécifications en matière de corps étrangers, d’uniformité des couleurs et de précision dimensionnelle, tandis que les marchés des matières secondaires accordent une prime à la pureté. Le tri optique est passé du statut d’amélioration de la qualité à celui d’opération standard.
Un machine de tri optique Le système fonctionne en répartissant les produits en une seule couche, en les acheminant à travers une zone d'inspection où un éclairage contrôlé et des caméras ou des capteurs spectraux capturent une image de chaque article, en comparant chaque image en temps réel à des critères d'acceptation et de rejet, et en déclenchant un éjecteur pneumatique ou mécanique dès qu'un article rejeté atteint le point de séparation. Le cycle complet, de la lumière réfléchie à l'impulsion d'air, s'effectue généralement en quelques dizaines de millisecondes.
Ce qui distingue un trieur performant d'un trieur qui se contente de fonctionner, c'est l'équilibre entre trois sous-systèmes.

Comment fonctionne réellement une machine de tri optique ?
Une trieuse optique est un système automatisé d'inspection et de tri qui évalue chaque article d'un flux en mouvement selon des critères programmés et élimine ceux qui ne répondent pas aux critères, sans toucher à ceux qui les satisfont.
Les tamis, les aimants et les tables de densité effectuent un tri en fonction d’une propriété globale et ne permettent de diviser un flux qu’en fractions grossières. Une machine de tri optique, en revanche, évalue chaque objet individuellement : teinte incorrecte, forme incorrecte, contamination, ébréchure ou polymère inadapté. L’inspection étant non destructive, elle fonctionne à plein débit tout en examinant l’ensemble de la production plutôt qu’un simple échantillon.
Les quatre sous-systèmes et les raisons pour lesquelles ils ne peuvent pas être dissociés
Chaque plateforme, qu'il s'agisse d'un trieur à goulottes compact ou d'une machine à large bande, comprend les quatre mêmes modules.
| Sous-système | Fonction | Symptôme typique de défaillance |
| Flux | Étale le matériau en une monocouche à vitesse constante | Le chevauchement masque les défauts ; un espacement irrégulier perturbe la synchronisation |
| Optique | Met en évidence le flux et affiche une image pour chaque élément | Faible contraste, flou de mouvement, vitres sales |
| Traitement | Effectue une classification par rapport à des seuils ou à un modèle entraîné | Variations des seuils d'instabilité d'un lot à l'autre |
| Séparation | Détourne les produits rejetés hors du flux principal | Pouls tardif ou faible, rémanence, omissions |
Les modules sont interdépendants, ce qui pénalise les mises à niveau partielles. Une caméra haute résolution placée derrière une source lumineuse mal choisie produit une image nette d'un défaut qu'elle ne peut distinguer de l'arrière-plan, et une classification correcte transmise avec trois millisecondes de retard parvient à l'éjecteur une fois que la cible est déjà passée.
Comment fonctionne le tri optique, étape par étape
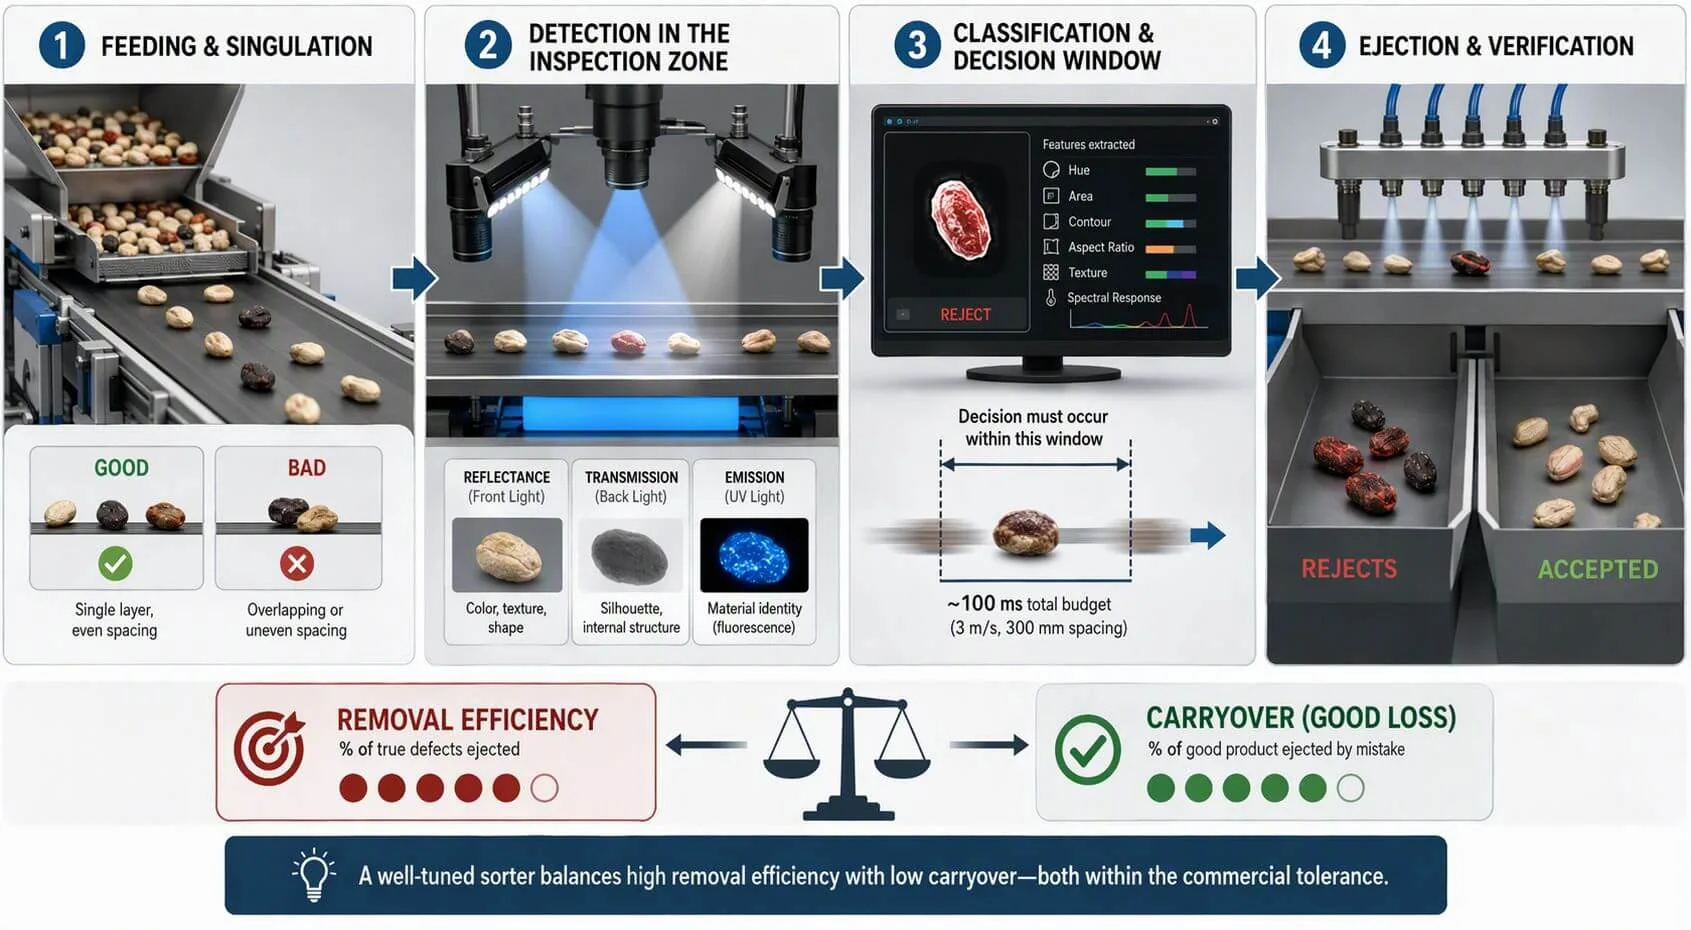
Le tri optique s'effectue selon un cycle continu en quatre étapes : séparation des produits, éclairage et acquisition d'images, classification, puis déviation des produits rejetés. Chaque étape est synchronisée avec la vitesse de transport afin que la décision et l'action physique s'appliquent au même objet.
Cette architecture est décrite dans la documentation de référence disponible sur tri optique, et la séquence ci-dessous la reprend en mettant l'accent sur les points où la précision est effectivement perdue.
Étape 1 : Alimentation et séparation des pièces
Le produit passe par une trémie et est réparti par un alimentateur vibrant, un tapis de nivellement ou un convoyeur d'accélération jusqu'à ce que les pièces circulent en une seule couche, à un espacement régulier. Deux pièces qui se chevauchent forment une seule silhouette ; ainsi, un défaut sur la face cachée est invisible. Un espacement irrégulier est tout aussi préjudiciable, car l’éjecteur est constitué d’un ensemble de buses fixes et un article arrivant en retard reçoit une impulsion dirigée vers l’endroit où il aurait dû se trouver.
Étape 2 : Détection dans la zone d'inspection
Des sources lumineuses éclairent chaque échantillon et des caméras captent la lumière réfléchie, transmise ou émise. La réflectance permet de déterminer la couleur, la texture et la forme. La transmission, générée par un rétroéclairage, permet de distinguer la silhouette et la structure interne. L'émission, généralement sous forme de fluorescence provoquée par une excitation aux ultraviolets, permet d'identifier la nature du matériau pour certains contaminants spécifiques.
Étape 3 : Classification et fenêtre de décision
Le processeur extrait de chaque objet la teinte, la surface, le contour, le rapport d'aspect, la texture et la réponse spectrale, puis compare ce vecteur à des seuils définis par l'opérateur ou à un modèle entraîné. L'éventail des caractéristiques qu'un trieur peut évaluer est vaste, comme le montre un aperçu de fonctions d'inspection visuelle comme on le voit clairement, même si seul un sous-ensemble d'entre elles est pertinent pour un produit donné. La contrainte déterminante est d'ordre temporel plutôt que calculatoire. La décision doit être prise avant que l'objet ne quitte la fenêtre d'éjection, ce qui, à une vitesse de 3 mètres par seconde et avec un écart de 300 millimètres, correspond à un délai total d'environ 100 millisecondes.
Étape 4 : Éjection et vérification
Les produits rejetés sont déviés vers une goulotte distincte tandis que les produits acceptés poursuivent leur trajectoire. Deux indicateurs décrivent le résultat et s'opposent l'un à l'autre. L'efficacité d'élimination correspond à la proportion de véritables défauts éjectés. Le « carryover », ou perte de produits conformes, correspond à la proportion de produits acceptables éliminés par erreur. Le resserrement des seuils améliore le premier indicateur et aggrave le second ; ainsi, un trieur n’est correctement réglé que lorsque ces deux indicateurs se situent dans les limites de la tolérance commerciale définie pour ce produit.
Le système de caméras : ce que la machine peut voir
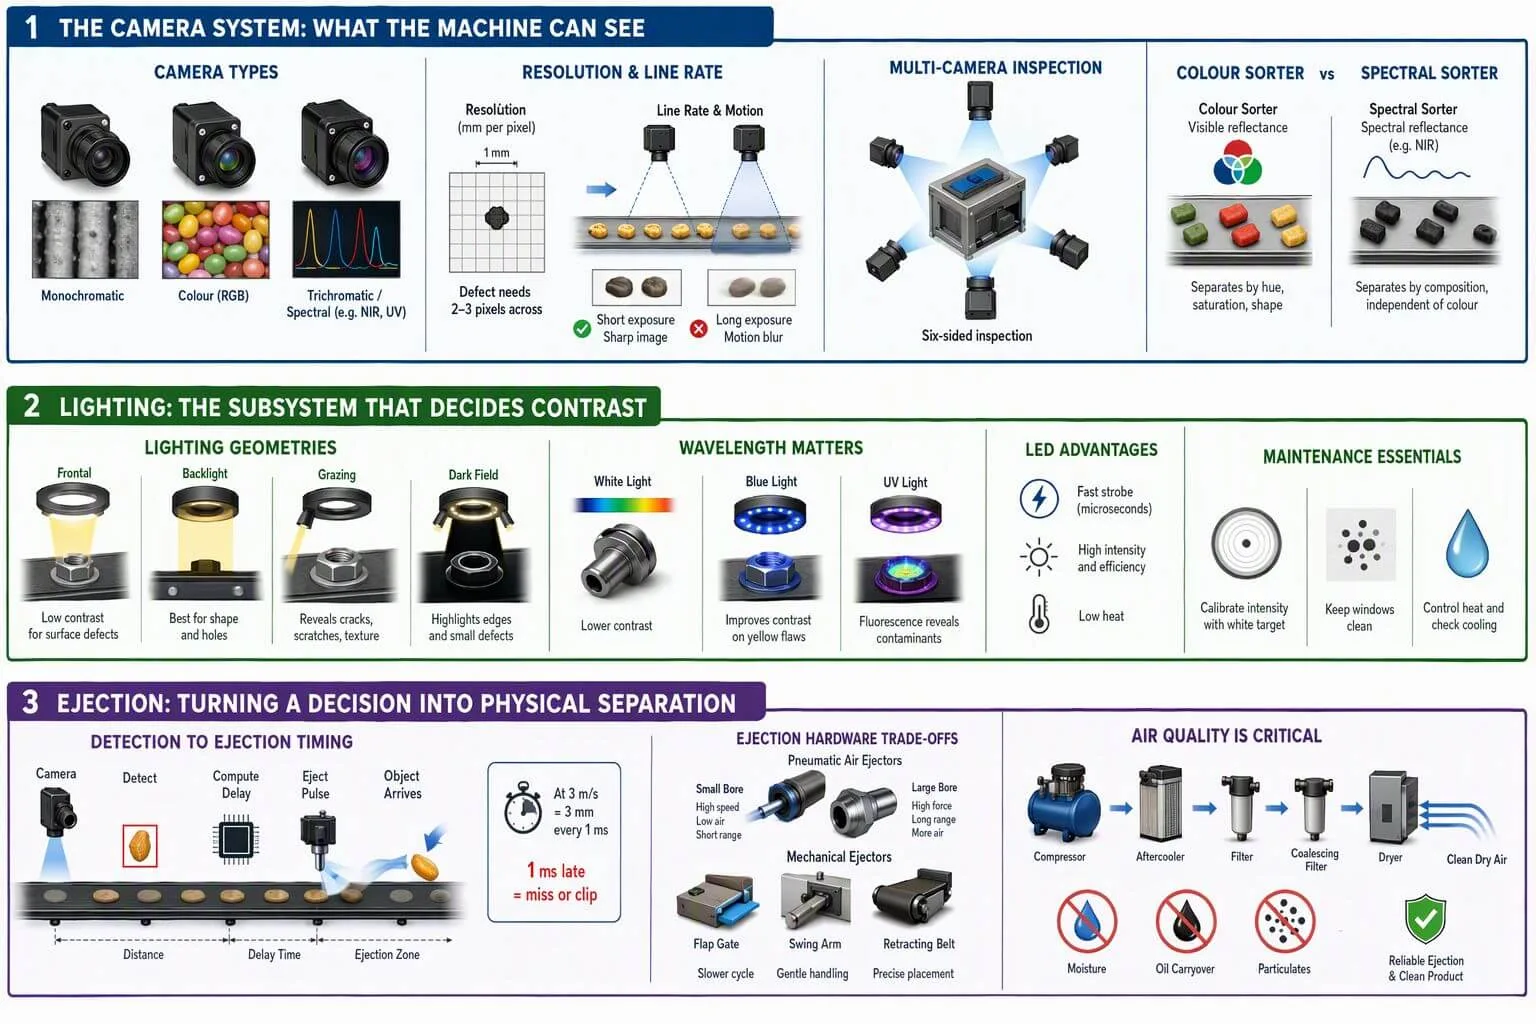
La caméra détermine ce que la machine est capable de détecter, et ses deux caractéristiques principales sont la résolution spatiale, qui définit le plus petit défaut visible, et la fréquence de balayage, qui détermine la vitesse de défilement avant que le flou de mouvement ne vienne altérer cette résolution.
Caméras monochromes, couleur et trichromatiques
Une caméra monochrome enregistre uniquement la luminosité. Elle est peu coûteuse et rapide, et s’avère efficace lorsque les défauts présentent de fortes différences de luminance, comme des grains sombres dans du riz blanc ou des éclats clairs sur du plastique foncé. Une caméra couleur décompose la lumière en canaux rouge, vert et bleu et effectue un tri par teinte, ce qui est important pour détecter les grains brûlés et les résidus de broyage de couleurs mélangées. Les modèles trichromatiques étendent ce principe à des bandes sélectionnées pour une application spécifique, incluant parfois le proche infrarouge ou l’ultraviolet, de sorte que l’ensemble des canaux optimise la séparation plutôt que de reproduire la vision humaine.
Résolution, débit de ligne et plus petit défaut détectable
La résolution s'exprime de préférence en millimètres par pixel plutôt qu'en mégapixels, car le champ de vision est tout aussi important que la taille du capteur. Un défaut doit mesurer entre deux et trois pixels de large pour pouvoir être segmenté de manière cohérente.
| Largeur du capteur | Champ de vision | Taille des pixels | Défaut minimal fiable |
| 2048 px | 400 mm | 0.20 mm | 0.4 to 0.6 mm |
| 4096 px | 600 mm | 0.15 mm | 0.3 to 0.45 mm |
| 8192 px | 800 mm | 0.10 mm | 0.2 to 0.3 mm |
A faster line needs a shorter exposure to avoid blur, and a shorter exposure needs more light, so lighting and camera choice become one problem. Mounting several cameras on the same line, as in contrôle visuel des six faces, is the usual answer for small parts whose critical features sit on different faces.
How a Colour Sorter Differs from a Spectral Sorter
A colour sorter images visible reflectance and separates on hue, saturation and shape. It performs well when the defect looks different and fails when it does not, as with black plastic in black plastic. Spectral sensing closes that gap by interrogating composition. Near-infrared instruments measure absorption at molecular vibration bands, so polymers return distinct signatures regardless of colour, a basis described in references on near-infrared spectroscopy.
| Sensor | Signal measured | Limitation |
| RGB camera | Visible reflectance | Cannot see composition |
| NIR, 900 to 1700 nm | Molecular absorption | Needs calibration, weak on dark surfaces |
| Laser | Reflectance at one wavelength | Single spectral point |
| X-ray transmission | Density attenuation | Cost, radiation handling |
| Hyperspectral | Hundreds of narrow bands | Data volume, slower throughput |
Lighting: The Subsystem That Decides Contrast
Lighting determines whether a defect produces a usable signal at all, and it is usually the cheapest performance lever, since a change of geometry or wavelength can outperform a camera upgrade.
Imaging measures light, so the geometry that delivers light to the part controls what the sensor can distinguish. The configurations used across machine vision translate directly into sorting.
| Geometry | Light delivery | What it reveals |
| Bright field | Direct, near the camera axis | Surface colour, print, general appearance |
| Dark field | Shallow grazing angle | Scratches, cracks, burrs, raised contamination |
| Backlight | Diffuse panel behind the part | Silhouette, holes, missing features |
| Diffuse dome | Soft, omnidirectional | Shiny or curved parts prone to glare |
| Coaxial | Through the lens axis | Flat reflective surfaces such as polished metal |
Many defects are geometric rather than chromatic. A hairline crack on a machined fastener may be invisible under frontal illumination yet appear as a bright line under grazing light, because the crack scatters light toward the lens while the surrounding surface reflects it away.
Contrast also depends on wavelength. Blue light on a yellow flaw suppresses the background and darkens the flaw, while a bandpass filter that rejects ambient light can lift a marginal contrast ratio into a robust one. Ultraviolet excitation adds a third option, since some adhesives, oils and biological contaminants fluoresce under UV while the substrate does not.
LED arrays have displaced halogen sources because they switch in microseconds, letting a strobe pulse synchronise with the camera shutter and freeze motion. Two problems remain. Heat degrades output over thousands of hours, so intensity must be referenced against a white target at intervals, and dust or condensation on the window attenuates light, producing a slow loss of accuracy that operators notice only when rejection rates drift.
Ejection: Turning a Decision into Physical Separation
The ejection system converts a classification into a physical outcome, and its performance is bounded by valve response time, pulse duration and the accuracy of the delay calculated between detection and arrival at the nozzle.
Detection accuracy is worthless without timing accuracy. When the camera identifies a defect, the object keeps travelling toward the ejector array, so the controller must compute the transit delay from measured velocity and distance and then open the correct valve for the correct interval.
| Paramètres | Typical range | Effect of getting it wrong |
| Temps de réponse de la vanne | 0.5 to 1 ms | Late pulse misses the target |
| Pulse duration | 5 to 20 ms | Too short, incomplete deflection; too long, extra carryover |
| Detection to ejection distance | 200 to 400 mm | Sets timing budget and speed sensitivity |
| Pression atmosphérique | 3 to 7 bar | Low pressure under-deflects; excess disturbs neighbours |
At 3 metres per second an object moves 3 millimetres every millisecond, so a valve opening one millisecond late strikes the trailing edge of the target or clips its neighbour. Nozzle bore and angle then decide how much of the pulse lands where it should. Small bores conserve air but lose force over distance, while large bores deflect reliably but disturb nearby product.
Air quality is the most neglected variable in the machine. Moisture, oil carryover and particulates clog orifices, cause valves to under-fire and contaminate product, so a dryer, coalescing filter and dew point checks are not optional on a three-shift line.
Pneumatic ejection dominates because it is fast and non-contact, but heavy items need air volumes that make consumption expensive, and fragile items can be damaged by the pulse. Flap gates, swing arms and retracting belts are used where objects are large, high value, or need to be placed rather than deflected, at the cost of cycle time.

Types of Optical Sorting Machines
Sorters are classified along two independent axes, the transport platform that presents material to the optics and the sensor set that performs the inspection, and the right combination is dictated by product geometry rather than budget.
| Plateforme | Product presentation | Best suited to |
| Belt | Monolayer on a flat or inclined belt | Irregular or fragile items needing stable orientation |
| Chute | Free fall through a vertical channel | Free-flowing granular material at high capacity |
| Plateau tournant en verre | Spread on a rotating transparent disc | Small parts inspected from above and below |
| Plaque d'indexation | Located in pockets at fixed pitch | Precision parts needing repeatable position |
| Ceinture en acier | Metal carrier with high wear resistance | Abrasive, hot or heavy material |
Single-sensor machines are simpler to calibrate and faster to decide. Multi-sensor machines fuse colour with near-infrared and laser data, which sharpens discrimination but adds complexity, because channels must be spatially registered and their thresholds interact.
Where Optical Sorting Machines Are Used
Optical sorting is applied wherever a stream contains items that must be separated by appearance or composition, from bulk agricultural commodities to micrometre-scale electronic components.
In food and agriculture, sorters remove discoloured kernels, stones and plastic, and grade by colour and size. In recycling they separate polymers by resin type and glass by colour. In mining they pre-concentrate ore before grinding, saving energy downstream.
Precision manufacturing is the fastest-growing segment and imposes requirements bulk sorters rarely face. Fasteners are checked for thread damage and plating faults, rubber seals for flash and dimensional drift, and electronic components across multiple faces at high count rates, which is why electronics industry sorting relies on turntable and index-plate platforms with multi-view optics.

FAQ
Can an optical sorting machine separate materials that look identical? Yes, provided a sensor sees a property other than colour. Near-infrared channels distinguish polymers by molecular absorption, laser sensors detect transparent contaminants that share the product colour, and X-ray transmission separates by density. The limit is contrast rather than principle: if two materials return indistinguishable signals in every band, no software will separate them reliably.
Can one machine apply several sorting criteria at once? Most sorters evaluate multiple features in a single pass and combine colour, shape, texture and spectral rules into one decision. Throughput cannot be combined freely, however. Each added criterion narrows the accept window, which usually raises carryover, and sensor fusion adds calibration overhead.
How much do temperature, humidity and vibration affect stability? More than most specifications admit. LED output falls as junction temperature rises, so an uncorrected warm-up period shifts apparent colour. Condensation on cooled windows scatters light where cold product meets humid air. Vibration and speed fluctuation blur images and shift ejection timing. Enclosure cooling, air purging and encoder-synchronised triggering address all three.