


Die Qualitätskontrolle ist mittlerweile der größte Engpass in vielen Massenproduktionslinien. Ein Werk, das mehrere Tonnen pro Stunde produziert, kann nicht genügend Personal einsetzen, um jedes einzelne Teil zu prüfen, und das menschliche Urteilsvermögen schwankt im Laufe einer Schicht. Die Abnehmer haben ihre Anforderungen hinsichtlich Fremdstoffen, Farbkonsistenz und Maßgenauigkeit verschärft, während auf den Sekundärrohstoffmärkten für hohe Reinheit ein Aufpreis gezahlt wird. Die optische Sortierung hat sich von einer Maßnahme zur Qualitätsverbesserung zu einem Standardprozess entwickelt.
Ein optische Sortiermaschine Das System funktioniert, indem es das Produkt in einer einzigen Schicht ausbreitet, es durch eine Prüfzone befördert, in der kontrollierte Beleuchtung und Kameras oder Spektralsensoren ein Bild jedes einzelnen Artikels aufnehmen, jedes Bild in Echtzeit mit den Akzeptanz- und Ausschusskriterien vergleicht und einen pneumatischen oder mechanischen Auswerfer auslöst, sobald ein aussortierter Artikel den Trennpunkt erreicht. Der gesamte Zyklus, vom reflektierten Licht bis zum Luftstoß, dauert in der Regel nur einige zehn Millisekunden.
Was einen leistungsstarken Sortierer von einem unterscheidet, der lediglich läuft, ist das Gleichgewicht zwischen drei Teilsystemen.

Was eine optische Sortiermaschine wirklich leistet
Eine optische Sortiermaschine ist ein automatisiertes Prüf- und Trennsystem, das jedes einzelne Teil in einem durchlaufenden Strom anhand programmierter Kriterien bewertet und die Teile aussortiert, die den Anforderungen nicht entsprechen, ohne dabei die einwandfreien Teile zu berühren.
Siebe, Magnete und Dichtetische sortieren nach einer Volumeneigenschaft und können einen Materialstrom lediglich in grobe Fraktionen aufteilen. Eine optische Sortiermaschine hingegen beurteilt jedes Objekt einzeln: falscher Farbton, falsche Form, verunreinigt, abgesplittert oder falsches Polymer. Die Prüfung ist zerstörungsfrei, sodass sie bei vollem Liniendurchsatz läuft und dabei die gesamte Produktion statt nur einer Stichprobe untersucht.
Die vier Teilsysteme und warum sie nicht voneinander getrennt werden können
Jede Anlage, vom kompakten Rutschensortierer bis hin zur Breitbandmaschine, besteht aus denselben vier Baugruppen.
| Teilsystem | Funktion | Typisches Ausfallsymptom |
| Feed | Verteilt das Material mit konstanter Geschwindigkeit zu einer Monoschicht | Überlappungen verdecken Fehler; ungleichmäßige Abstände stören den Rhythmus |
| Optisch | Hebt den Stream und die Bilder jedes Elements hervor | Geringer Kontrast, Bewegungsunschärfe, verschmutzte Fenster |
| Verarbeitung | Klassifiziert anhand von Schwellenwerten oder eines trainierten Modells | Schwankende Grenzwerte zwischen den Chargen |
| Trennung | Leitet Ausschuss aus dem Hauptstrom ab | Verspäteter oder schwacher Puls, Nachschlag, Ausfälle |
Die Bausteine sind voneinander abhängig, was eine schrittweise Aufrüstung erschwert. Eine hochauflösende Kamera hinter einer ungünstig gewählten Lichtquelle liefert zwar ein scharfes Bild eines Defekts, kann diesen jedoch nicht vom Hintergrund unterscheiden, und eine korrekte Klassifizierung, die drei Millisekunden zu spät erfolgt, erreicht den Auswerfer erst, nachdem das Zielobjekt bereits vorbeigegangen ist.
So funktioniert die optische Sortierung – Schritt für Schritt
Die optische Sortierung läuft als kontinuierlicher vierstufiger Kreislauf ab: Das Produkt wird vereinzelt, beleuchtet und abgebildet, klassifiziert und die Ausschussstücke werden aussortiert. Jede Stufe ist auf die Transportgeschwindigkeit abgestimmt, sodass die Entscheidung und die physische Aktion auf dasselbe Objekt zutreffen.
Die Architektur ist in Referenzmaterial zu optische Sortierung, und die folgende Abfolge geht darauf ein, wobei besonders darauf geachtet wird, wo tatsächlich Genauigkeit verloren geht.
Stufe 1: Zuführung und Vereinzelung
Das Produkt durchläuft einen Trichter und wird durch einen Vibrationsförderer, ein Nivellierband oder ein Beschleunigungsförderband verteilt, bis die Teile in einer einzigen Schicht mit gleichmäßigem Abstand transportiert werden. Zwei sich überlappende Teile bilden eine Silhouette, sodass ein Defekt auf der verdeckten Seite nicht sichtbar ist. Ungleichmäßige Abstände sind ebenso schädlich, da der Auswerfer aus einer festen Düsenanordnung besteht und ein verspätet ankommendes Teil einen Impuls erhält, der auf die Stelle gerichtet ist, an der es sich eigentlich hätte befinden sollen.
Stufe 2: Erkennung in der Kontrollzone
Lichtquellen beleuchten jedes Objekt, und Kameras erfassen reflektiertes, durchgelassenes oder emittiertes Licht. Die Reflexion vermittelt Farbe, Textur und Form. Die Transmission, die durch Hinterleuchtung entsteht, vermittelt Silhouette und innere Struktur. Die Emission, in der Regel Fluoreszenz bei Anregung durch ultraviolettes Licht, liefert Hinweise auf die Materialbeschaffenheit bestimmter Verunreinigungen.
Phase 3: Klassifizierung und das Entscheidungsfenster
Der Prozessor ermittelt für jedes Objekt Farbton, Fläche, Kontur, Seitenverhältnis, Textur und Spektralempfindlichkeit und vergleicht diesen Vektor anschließend mit vom Bediener festgelegten Schwellenwerten oder einem trainierten Modell. Die Bandbreite der Merkmale, die ein Sortierer auswerten kann, ist groß, wie ein Überblick über Funktionen zur Sichtprüfung macht deutlich, dass für ein bestimmtes Produkt jedoch nur eine Teilmenge davon von Bedeutung ist. Die einschränkende Bedingung ist eher zeitlicher als rechnerischer Natur. Die Entscheidung muss getroffen werden, bevor das Objekt das Auswurf-Fenster verlässt, was bei einer Geschwindigkeit von 3 Metern pro Sekunde und einem Abstand von 300 Millimetern eine Gesamtzeit von etwa 100 Millisekunden bedeutet.
Phase 4: Ausstoß und Überprüfung
Ausschuss wird in eine separate Rutsche umgeleitet, während das akzeptierte Produkt seinen Weg fortsetzt. Zwei Kennzahlen beschreiben das Ergebnis und stehen in einem Spannungsverhältnis zueinander. Die Aussortiereffizienz ist der Anteil der tatsächlich aussortierten Fehler. Der Mitnahmeanteil, auch Verlust an gutem Produkt genannt, ist der Anteil an akzeptablem Produkt, der fälschlicherweise aussortiert wird. Eine Verschärfung der Schwellenwerte verbessert den ersten Wert und verschlechtert den zweiten; daher ist ein Sortierer erst dann optimal eingestellt, wenn beide Werte innerhalb der kommerziellen Toleranz für dieses Produkt liegen.

Das Kamerasystem: Was die Maschine sehen kann
Die Kamera bestimmt, was die Maschine erkennen kann, und ihre beiden maßgeblichen Spezifikationen sind die räumliche Auflösung, die den kleinsten sichtbaren Fehler festlegt, und die Abtastrate, die die Liniengeschwindigkeit festlegt, bevor Bewegungsunschärfe diese Auflösung zunichte macht.
Monochrome, Farb- und Trichrom-Kameras
Eine Monochromkamera erfasst ausschließlich die Helligkeit. Sie ist kostengünstig und schnell und eignet sich besonders für Fälle, in denen sich Fehler stark in der Leuchtdichte unterscheiden, wie beispielsweise dunkle Steine in weißem Reis oder helle Splitter auf dunklem Kunststoff. Eine Farbkamera zerlegt das Licht in rote, grüne und blaue Kanäle und stuft es nach Farbton ein, was bei verbrannten Körnern und mehrfarbigem Mahlgut von Bedeutung ist. Trichromatische Systeme erweitern dieses Prinzip auf für eine bestimmte Anwendung ausgewählte Spektralbänder, die manchmal auch das nahe Infrarot oder Ultraviolett umfassen, sodass die Kanalauswahl eher auf eine maximale Trennung abzielt als auf die Nachbildung des menschlichen Sehvermögens.
Auflösung, Zeilengeschwindigkeit und der kleinste nachweisbare Fehler
Die Auflösung lässt sich am besten in Millimetern pro Pixel statt in Megapixeln angeben, da das Sichtfeld ebenso wichtig ist wie die Sensorgröße. Ein Defekt muss eine Breite von zwei bis drei Pixeln haben, um konsistent segmentiert zu werden.
| Sensorbreite | Sichtfeld | Pixelgröße | Kleinster zuverlässiger Fehler |
| 2048 px | 400 mm | 0,20 mm | 0,4 bis 0,6 mm |
| 4096 px | 600 mm | 0,15 mm | 0,3 bis 0,45 mm |
| 8192 px | 800 mm | 0,10 mm | 0,2 bis 0,3 mm |
Eine schnellere Produktionslinie erfordert eine kürzere Belichtungszeit, um Unschärfe zu vermeiden, und eine kürzere Belichtungszeit erfordert mehr Licht, sodass die Beleuchtung und die Wahl der Kamera zu einem gemeinsamen Problem werden. Die Anbringung mehrerer Kameras an derselben Produktionslinie, wie in Sechsseitige Sichtprüfung, lautet die übliche Antwort bei kleinen Bauteilen, deren kritische Merkmale auf verschiedenen Flächen liegen.
Wie sich ein Farbsortierer von einem Spektralsortierer unterscheidet
Ein Farbsortierer erfasst die sichtbare Reflexion und sortiert nach Farbton, Sättigung und Form. Er liefert gute Ergebnisse, wenn sich der Fehler optisch abhebt, versagt jedoch, wenn dies nicht der Fall ist – wie beispielsweise bei schwarzem Kunststoff in schwarzem Kunststoff. Die spektrale Erfassung schließt diese Lücke, indem sie die Zusammensetzung untersucht. Nahinfrarot-Messgeräte messen die Absorption in molekularen Schwingungsbändern, sodass Polymere unabhängig von ihrer Farbe eindeutige Signaturen liefern – eine Grundlage, die in den Literaturangaben zu Nahinfrarotspektroskopie.
| Sensor | Gemessenes Signal | Einschränkung |
| RGB-Kamera | Reflexionsgrad im sichtbaren Bereich | Komposition wird nicht angezeigt |
| NIR, 900 bis 1700 nm | Molekulare Absorption | Muss kalibriert werden, schwache Leistung auf dunklen Oberflächen |
| Laser | Reflexionsgrad bei einer Wellenlänge | Einzelner Spektralpunkt |
| Röntgentransmission | Dichteabschwächung | Kosten, Umgang mit Strahlung |
| Hyperspektral | Hunderte von schmalen Bändern | Datenvolumen, geringerer Durchsatz |

Beleuchtung: Das Subsystem, das den Kontrast bestimmt
Die Beleuchtung entscheidet darüber, ob ein Defekt überhaupt ein verwertbares Signal liefert, und ist in der Regel der kostengünstigste Hebel zur Leistungssteigerung, da eine Änderung der Geometrie oder der Wellenlänge eine bessere Leistung erzielen kann als eine Kameraaufrüstung.
Bei der Bildgebung wird Licht gemessen; daher bestimmt die Geometrie, über die das Licht auf das Bauteil fällt, was der Sensor erkennen kann. Die Konfigurationen, die in Bildverarbeitung direkt in die Sortierung übergehen.
| Geometrie | Lichtabgabe | Was sich daraus ergibt |
| Hellfeld | Direkt, nahe der Kameraachse | Oberflächenfarbe, Aufdruck, allgemeines Erscheinungsbild |
| Dunkelfeld | Geringer Anstellwinkel | Kratzer, Risse, Grate, hervorstehende Verunreinigungen |
| Hintergrundbeleuchtung | Diffusorplatte hinter dem Bauteil | Silhouette, Löcher, fehlende Merkmale |
| Diffuse Kuppel | Weich, in alle Richtungen | Glänzende oder gewölbte Teile, die zu Blendungen neigen |
| Koaxial | Durch die Linsenachse | Flache, reflektierende Oberflächen wie beispielsweise poliertes Metall |
Viele Fehler sind eher geometrischer als chromatischer Natur. Ein Haarriss an einem maschinell bearbeiteten Befestigungselement mag bei frontaler Beleuchtung unsichtbar sein, erscheint jedoch bei streifendem Lichteinfall als helle Linie, da der Riss das Licht in Richtung der Linse streut, während die umgebende Oberfläche es ablenkt.
Der Kontrast hängt zudem von der Wellenlänge ab. Blaues Licht auf einem gelben Fehler unterdrückt den Hintergrund und lässt den Fehler dunkler erscheinen, während ein Bandpassfilter, der Umgebungslicht ausblendet, ein geringes Kontrastverhältnis in ein deutliches verwandeln kann. Die Anregung mit ultraviolettem Licht bietet eine dritte Möglichkeit, da einige Klebstoffe, Öle und biologische Verunreinigungen unter UV-Licht fluoreszieren, das Substrat hingegen nicht.
LED-Arrays haben Halogenlichtquellen verdrängt, da sie innerhalb von Mikrosekunden schalten, wodurch sich ein Stroboskopimpuls mit dem Kameraverschluss synchronisieren und Bewegungen einfrieren lässt. Zwei Probleme bleiben jedoch bestehen. Durch die Wärmeentwicklung nimmt die Lichtleistung im Laufe von Tausenden von Betriebsstunden ab, sodass die Lichtintensität in regelmäßigen Abständen anhand eines weißen Referenzziels überprüft werden muss. Außerdem dämpfen Staub oder Kondenswasser auf der Lichtscheibe das Licht, was zu einem langsamen Genauigkeitsverlust führt, den die Bediener erst bemerken, wenn die Ausschussraten schwanken.
Platzverweis: Wie aus einer Entscheidung eine physische Trennung wird
Das Ausstoßsystem wandelt eine Klassifizierung in ein physikalisches Ergebnis um, und seine Leistung wird durch die Reaktionszeit des Ventils, die Impulsdauer und die Genauigkeit der berechneten Verzögerung zwischen Erkennung und Eintreffen an der Düse begrenzt.
Die Erkennungsgenauigkeit ist ohne zeitliche Genauigkeit wertlos. Wenn die Kamera einen Fehler erkennt, bewegt sich das Objekt weiter auf die Auswerferanlage zu, sodass die Steuerung die Laufzeit aus der gemessenen Geschwindigkeit und Entfernung berechnen und anschließend das richtige Ventil für die richtige Zeitspanne öffnen muss.
| Parameter | Typische Reichweite | Die Folgen eines Fehlers |
| Reaktionszeit des Ventils | 0,5 bis 1 ms | Ein verspäteter Impuls verfehlt das Ziel |
| Impulsdauer | 5 bis 20 ms | Zu kurz: unvollständige Auslenkung; zu lang: zusätzlicher Nachlauf |
| Entfernung von der Erkennung bis zum Ausstoß | 200 bis 400 mm | Legt das Zeitbudget und die Geschwindigkeitsempfindlichkeit fest |
| Luftdruck | 3 bis 7 bar | Niedriger Druck führt zu einer zu geringen Auslenkung; ein zu hoher Druck stört die Nachbarn |
Bei 3 Metern pro Sekunde bewegt sich ein Objekt alle Millisekunden um 3 Millimeter; ein Ventil, das eine Millisekunde zu spät öffnet, trifft daher die Hinterkante des Ziels oder streift dessen Nachbarn. Der Durchmesser und der Winkel der Düse entscheiden dann darüber, wie viel von dem Impuls dort landet, wo er hin soll. Kleine Bohrungen sparen Luft, verlieren jedoch über die Entfernung an Kraft, während große Bohrungen zwar zuverlässig ablenken, aber das in der Nähe befindliche Produkt stören.
Die Luftqualität ist die am meisten vernachlässigte Variable in der Maschine. Feuchtigkeit, Ölverschleppung und Partikel verstopfen Öffnungen, führen zu einer unzureichenden Zündung der Ventile und verunreinigen das Produkt. Daher sind ein Trockner, ein Koaleszenzfilter und Taupunktkontrollen in einer Dreischichtanlage unverzichtbar.
Der pneumatische Auswurf setzt sich durch, da er schnell und berührungslos ist; bei schweren Gegenständen sind jedoch große Luftmengen erforderlich, was den Verbrauch verteuert, und zerbrechliche Gegenstände können durch den Druckstoß beschädigt werden. Klappen, Schwenkarme und zurückziehbare Förderbänder kommen zum Einsatz, wenn die Gegenstände groß oder wertvoll sind oder eher platziert als abgeleitet werden müssen – allerdings auf Kosten der Taktzeit.

Arten von optischen Sortiermaschinen
Sortiermaschinen werden anhand zweier unabhängiger Achsen klassifiziert: der Transportplattform, die das Material der Optik zuführt, und der Sensoreinheit, die die Prüfung durchführt. Die richtige Kombination richtet sich eher nach der Produktgeometrie als nach dem Budget.
| Plattform | Produktpräsentation | Am besten geeignet für |
| Gürtel | Einlagige Schicht auf einem flachen oder geneigten Band | Unregelmäßige oder zerbrechliche Gegenstände, die eine stabile Ausrichtung erfordern |
| Rutsche | Freier Fall durch einen vertikalen Kanal | Frei fließendes Granulat bei hoher Durchsatzleistung |
| Glas-Drehteller | Auf einer rotierenden transparenten Scheibe verteilen | Kleinteile, die von oben und unten geprüft werden |
| Indexplatte | In Gruppen mit festem Abstand angeordnet | Präzisionsteile, bei denen eine wiederholbare Positionierung erforderlich ist |
| Stahlband | Metallträger mit hoher Verschleißfestigkeit | Abrasives, heißes oder schweres Material |
Maschinen mit einem einzigen Sensor lassen sich einfacher kalibrieren und treffen Entscheidungen schneller. Maschinen mit mehreren Sensoren kombinieren Farbdaten mit Nahinfrarot- und Laserdaten, was die Unterscheidungsfähigkeit verbessert, aber auch die Komplexität erhöht, da die Kanäle räumlich aufeinander abgestimmt werden müssen und ihre Schwellenwerte sich gegenseitig beeinflussen.
Wo optische Sortiermaschinen zum Einsatz kommen
Die optische Sortierung kommt überall dort zum Einsatz, wo ein Gutstrom Gegenstände enthält, die nach Aussehen oder Zusammensetzung getrennt werden müssen – von landwirtschaftlichen Massengütern bis hin zu elektronischen Bauteilen im Mikrometerbereich.
In der Lebensmittel- und Agrarindustrie entfernen Sortiermaschinen verfärbte Körner, Steine und Kunststoff und sortieren nach Farbe und Größe. Im Recycling trennen sie Polymere nach Harztyp und Glas nach Farbe. Im Bergbau werden Erze vor dem Mahlen vorkonzentriert, was im weiteren Verarbeitungsprozess Energie spart.
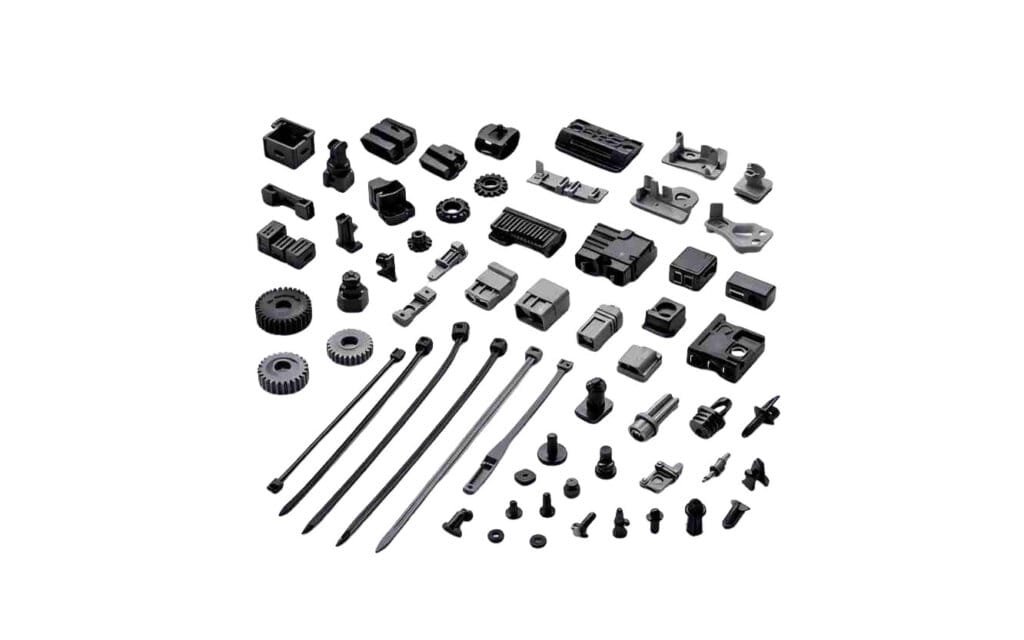
Die Präzisionsfertigung ist das am schnellsten wachsende Segment und stellt Anforderungen, denen Massensortierer nur selten begegnen. Befestigungselemente werden auf Gewindeschäden und Beschichtungsfehler geprüft, Gummidichtungen auf Grate und Maßabweichungen und elektronische Bauteile an mehreren Flächen mit hohen Zählraten – weshalb Sortierung in der Elektronikindustrie basiert auf Drehtisch- und Indexplattenplattformen mit Mehrfachansichtsoptik.
FAQ
Kann eine optische Sortiermaschine Materialien trennen, die identisch aussehen? Ja, vorausgesetzt, ein Sensor erfasst eine andere Eigenschaft als die Farbe. Nahinfrarotkanäle unterscheiden Polymere anhand der molekularen Absorption, Lasersensoren erkennen transparente Verunreinigungen, die dieselbe Farbe wie das Produkt haben, und die Röntgendurchstrahlung trennt nach der Dichte. Die Grenze liegt eher im Kontrast als im Prinzip: Wenn zwei Materialien in jedem Band nicht unterscheidbare Signale liefern, kann keine Software sie zuverlässig voneinander trennen.
Kann eine Maschine mehrere Sortierkriterien gleichzeitig anwenden? Die meisten Sortiermaschinen werten in einem einzigen Durchlauf mehrere Merkmale aus und kombinieren Farb-, Form-, Textur- und Spektralregeln zu einer einzigen Entscheidung. Der Durchsatz lässt sich jedoch nicht beliebig kombinieren. Jedes hinzugefügte Kriterium schränkt den Akzeptanzbereich ein, was in der Regel zu einem höheren Mitnahmeanteil führt, und die Sensorfusion verursacht zusätzlichen Kalibrierungsaufwand.
Inwieweit beeinflussen Temperatur, Luftfeuchtigkeit und Vibrationen die Stabilität? Mehr als in den meisten Spezifikationen angegeben. Die LED-Leistung nimmt mit steigender Sperrschichttemperatur ab, sodass eine nicht korrigierte Aufwärmphase zu einer Verschiebung der wahrgenommenen Farbe führt. Kondenswasser an gekühlten Fenstern streut das Licht an den Stellen, an denen das kalte Produkt auf feuchte Luft trifft. Vibrationen und Drehzahlschwankungen führen zu unscharfen Bildern und verschieben den Auswurfzeitpunkt. Gehäusekühlung, Luftspülung und encodergesteuerte Auslösung beheben alle drei Probleme.